Guide · Teknologi 10 min lesetid
Landbruksroboter: hva kan de gjøre på norske gårder?
Hva dokumenterer testene av landbruksroboter? Les om Kilter AX-1, AgXeed, Robotti og FarmDroid, norske bruksområder, tilsyn og hva som avgjør økonomien.
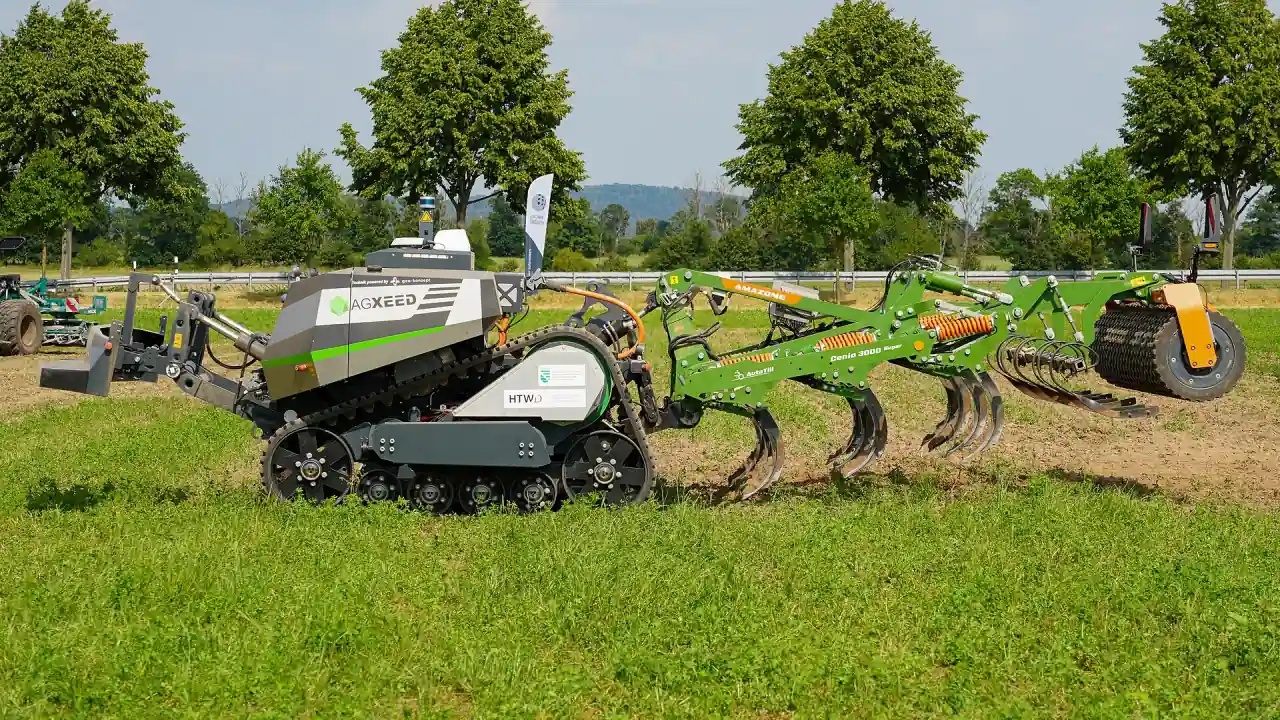
AgXeed AgBot 5.115T2 på Öko-Feldtage i Tyskland i 2025. Foto: MarcelX42 · CC BY-SA 4.0 · Tilpasset utsnitt.
Kortversjonen
- En autonom redskapsbærer som AgXeed AgBot kan trekke redskap. FarmDroid FD20 er laget for bestemte oppgaver som såing og luking.
- Mål arbeidsresultat og dekar per døgn i felt. Trekk tiden du bruker på oppsett, tilsyn og stopp fra den forventede tidsbesparelsen.
- Be leverandøren vise hvordan roboten stopper trygt og hvordan du får hjelp ved driftsstans. Regn på hele oppsettet med redskap og service.
Velg arbeidsoppgaven før roboten
En landbruksrobot kan være en redskapsbærer som trekker utstyr over jordet, eller en spesialmaskin som behandler enkeltplanter. Begge kan kjøre uten en fører i setet, men de løser forskjellige problemer. Begynn med flaskehalsen i driften: mangler du folk til en gjentatt kjøreoppgave, eller trenger du mer presis behandling av en bestemt kultur?
En robot vurderes best som en hel arbeidsmåte. Planlegging, transport, redskapsskifte, rengjøring og hjelp ved stopp forsvinner ikke fordi styringen er automatisert. Du kan spare tid på kjøring, men får andre oppgaver knyttet til roboten. Hvor mye tid du sparer totalt, må undersøkes på din gård.
Denne oversikten tar for seg feltroboter. Den er ikke en praktisk test eller en rangering, og omfatter ikke melkeroboter og annet fjøsutstyr. Vi skiller mellom produsentenes dokumenterte funksjoner og det som fortsatt må avklares for norsk levering og bruk.
Tre ulike løsninger å forstå
Sveip sidelengs for hele tabellen.
| Løsning | Arbeidet den er laget for | Viktig spørsmål før demonstrasjon |
|---|---|---|
| AgXeed AgBot | Autonom redskapsbærer med modeller for ulike oppgaver og redskap | Kan den kjøre mitt redskap med ønsket kapasitet, og hvem tilbyr service og hjelp lokalt? |
| Agrointelli Robotti | Autonom redskapsbærer, blant annet for radkulturer | Passer sporvidde, arbeidsbredde, vending og redskap til dyrkingsopplegget mitt? |
| Kilter AX-1 | Presis behandling av ugras på plantenivå | Støttes mine kulturer, ugrasforhold og radoppsett, og hvordan måles behandlingseffekten? |
AgXeed oppgir dieselelektrisk drift for AgBot-seriene. Maskinen lager elektrisk energi fra diesel til fremdriften. Den skal dermed ikke omtales som en batterielektrisk traktor uten lokale eksosutslipp.
Agrointelli beskriver Robotti som en autonom redskapsbærer med dieselmotor. Avklar den konkrete modellens tilkoblinger og kapasitet; at et redskap har trepunkt, er ikke alene en bekreftelse på at hele arbeidskombinasjonen fungerer.
Den norske produsenten Kilter beskriver AX-1 som en robot som identifiserer og behandler ugras med små dråper plantevernmiddel. Den er en spesialisert løsning, ikke en allsidig erstatning for gårdstraktoren. Redusert behandling av arealet er heller ikke det samme som kjemikaliefri drift.
For AgXeed og Robotti har vi ikke bekreftet én landsdekkende norsk leverings- og serviceordning. Be om navngitt leverandør, referansebruk og skriftlige vilkår. At en maskin er vist på en messe, bekrefter ikke norsk levering.
Et norsk eksempel: Kilter har omtalt en demonstrasjon av AX-1 i løk hos Karl Emil Rosnæs i Rygge, publisert 16. juli 2025. Omtalen viser et konkret norsk bruksområde, men er produsentens egen beskrivelse, ikke en uavhengig test.
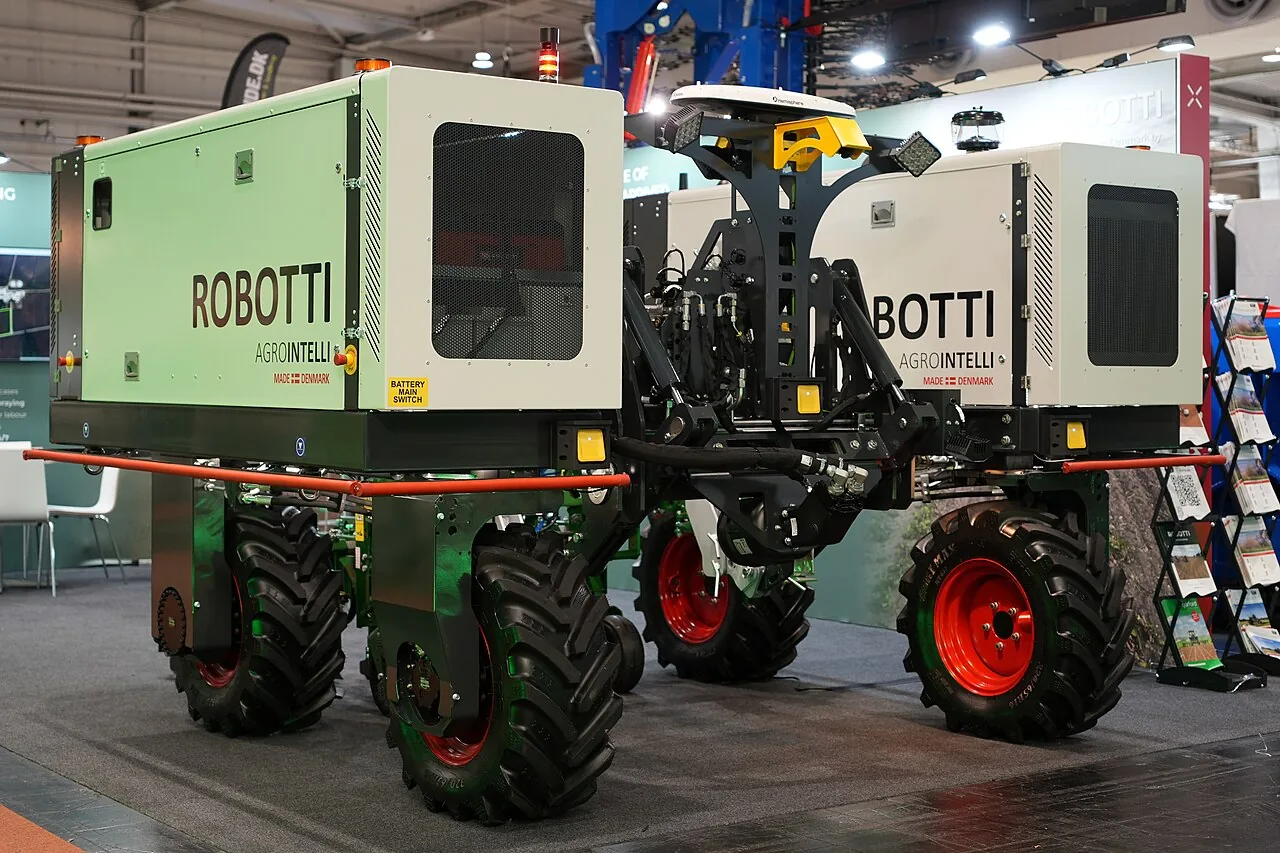
Agrointelli Robotti utstilt på Agritechnica i Tyskland i november 2025. Foto: MarcelX42 · CC BY-SA 4.0 · Tilpasset utsnitt.
Robotti har en annen oppbygning enn en vanlig traktor. Sporvidde, redskap og kjøreplan må passe dyrkingsopplegget.
Autonomi og elektrisk drift er to forskjellige valg
Autonomi handler om hvem eller hva som styrer arbeidet. Drivlinjen handler om hvordan maskinen får energi og overfører kraft. En elektrisk traktor kan ha en vanlig fører, og en selvkjørende maskin kan ha dieselmotor.
Det skillet hjelper deg å velge riktig tiltak. Vil du redusere behovet for fører gjennom en lang arbeidsøkt, undersøker du automatisering og tilsyn. Vil du erstatte diesel i korte oppgaver nær gården, undersøker du batteri og lading. Noen løsninger kombinerer flere egenskaper, men du bør ikke forutsette det ut fra ordet «robot».
Guiden til elektriske traktorer tar for seg batteri og arbeidsøkter. I robotvurderingen bør du i tillegg spørre hva operatøren må gjøre før start, under drift og når maskinen stopper. Be om å se denne arbeidsflyten, ikke bare roboten kjøre en rett linje.
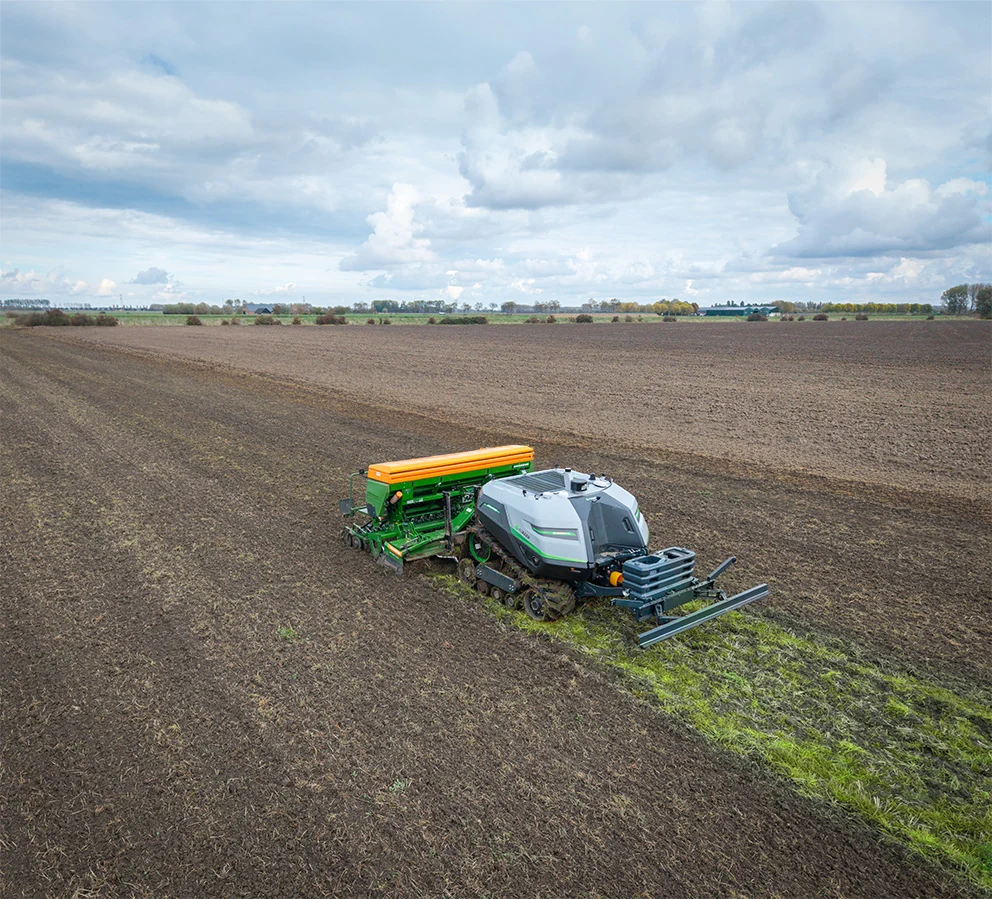
AgBot T2 7 SERIES med redskap. Produsentens lanseringsfoto fra november 2025. Dieselelektrisk redskapsbærer; bildet dokumenterer ikke norsk levering eller godkjenning av et bestemt redskap. Foto: AgXeed · Pressefoto – redaksjonell bruk
T2 7 SERIES har dieselelektrisk drift. At beltet drives elektrisk betyr ikke at maskinen går på et batteri ladet fra gårdens strømnett.
FarmDroid: skill dagens funksjoner fra det som utvikles
FarmDroid er et eksempel på en annen arbeidsmåte: roboten kan lagre frøenes posisjon under såing og bruke posisjonene ved mekanisk luking. Teknologisk Institut beskriver dette i sitt utviklingsarbeid med FarmDroid. Dette skiller seg fra Kilters kamerabaserte punktbehandling.
I prosjektet FarmDroid Vision, 2024–2026 arbeider instituttet med kamerateknologi for blant annet å registrere manglende oppspiring og arbeide i kulturer roboten ikke har sådd selv. Prosjektbeskrivelsen dokumenterer utviklingsmål; den er ikke bekreftelse på at alle FD20-maskiner som selges, har disse funksjonene.
Ved kjøp må tilbudet navngi maskinversjon, programvare og tilgjengelige funksjoner. Vurder såing og luking som ett opplegg dersom løsningen bygger på at roboten kjenner frøposisjonene. Norsk levering og service må også bekreftes; et prosjekt i Danmark alene gir ikke denne informasjonen.
Skiftet og redskapet må vurderes sammen
Tegn inn skiftets grenser, hindringer, grøfter, stolper og adkomst. Vis leverandøren de vanskelige delene: smale vendeteiger, ujevnheter, skråninger og steder med svak mobildekning. Avklar hvordan ruten planlegges og hvilke forhold maskinen er dokumentert for.
Deretter går du gjennom redskapet. Arbeidsbredde, vekt, kraftuttak, hydraulikk og elektronisk styring må passe systemet. Hvem oppdager at en såenhet er tom, et skjær er skadet eller arbeidsresultatet avviker? En maskin kan følge riktig rute mens redskapet gjør feil arbeid.
For presis plassering bør du avklare korreksjonssignal, tap av signal og hvordan du bruker de samme kjørelinjene ved neste arbeidsoperasjon. GPS- og RTK-guiden forklarer grunnlaget, mens ISOBUS-guiden viser hvorfor kompatibilitet må kontrolleres funksjon for funksjon.
For en robot i radkulturer må dyrkingsopplegget også passe hjulspor og behandlingsbredde. Kilters dokumentasjon viser blant annet at AX-1 leveres med ulike sporvidder og sprøytebredder. Ta med radavstand og bedoppsett til leverandøren før bestilling.
AX-1 som konkret eksempel: I Kilters veiledning for klargjøring beskrives flate jordstykker og opphøyde bed som aktuelle oppsett. Produsenten angir at maskinen ikke skal brukes i driller eller på sterkt ujevne feltprofiler. Kulturen må dessuten ha en tilgjengelig modell for plantegjenkjenning. Kontroller derfor både kultur, vekststadium, bedbredde og hjulspor før du bestiller en prøve. Under arbeidet må du følge med på at ugraset behandles og kulturplantene ikke skades.
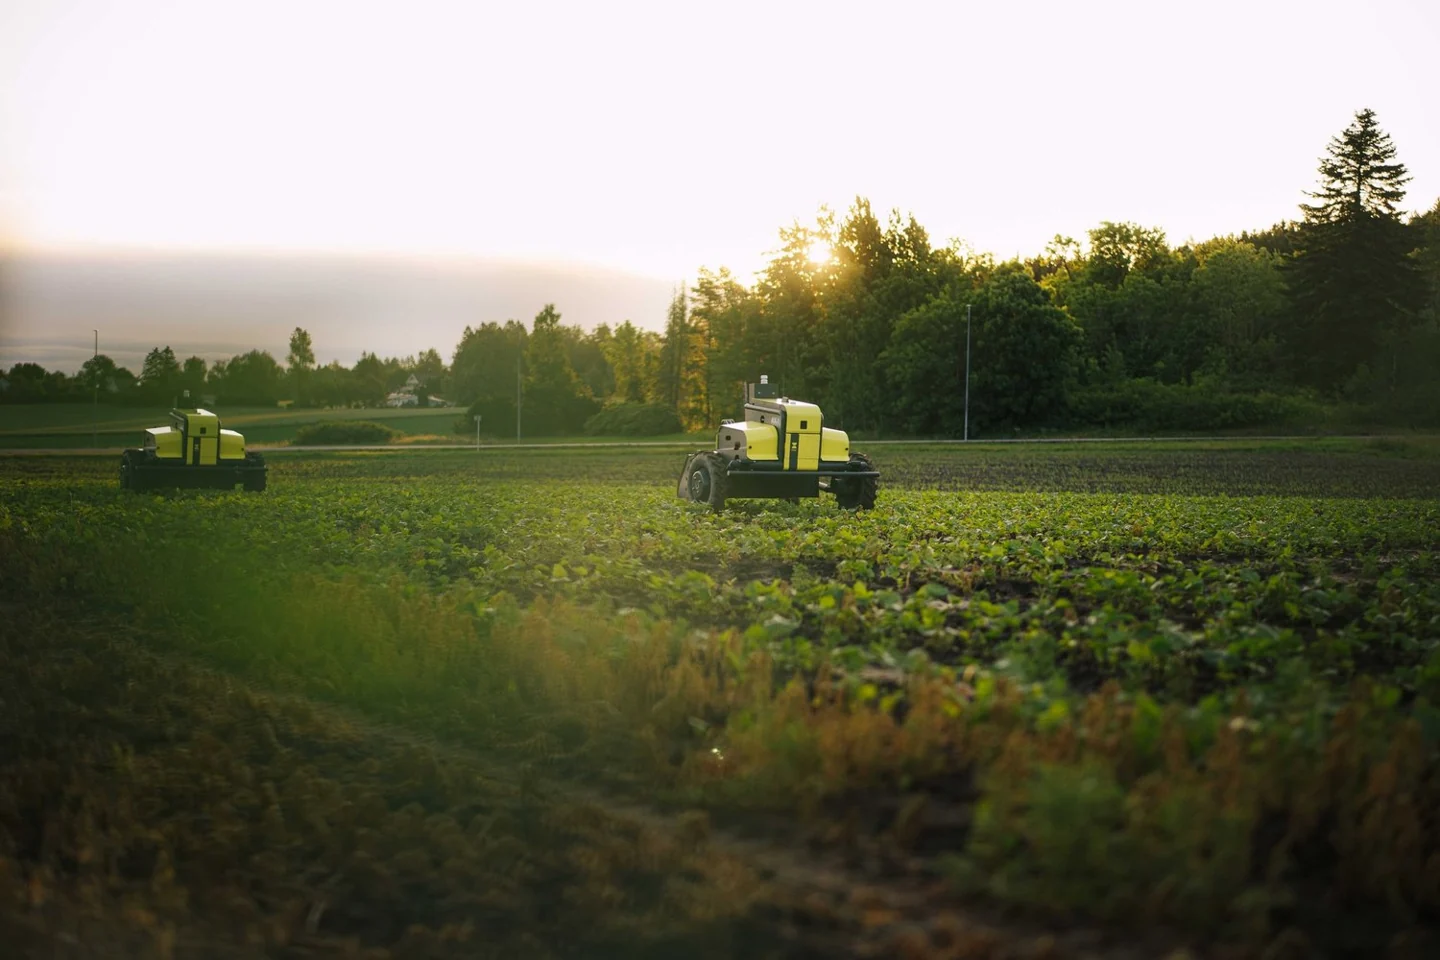
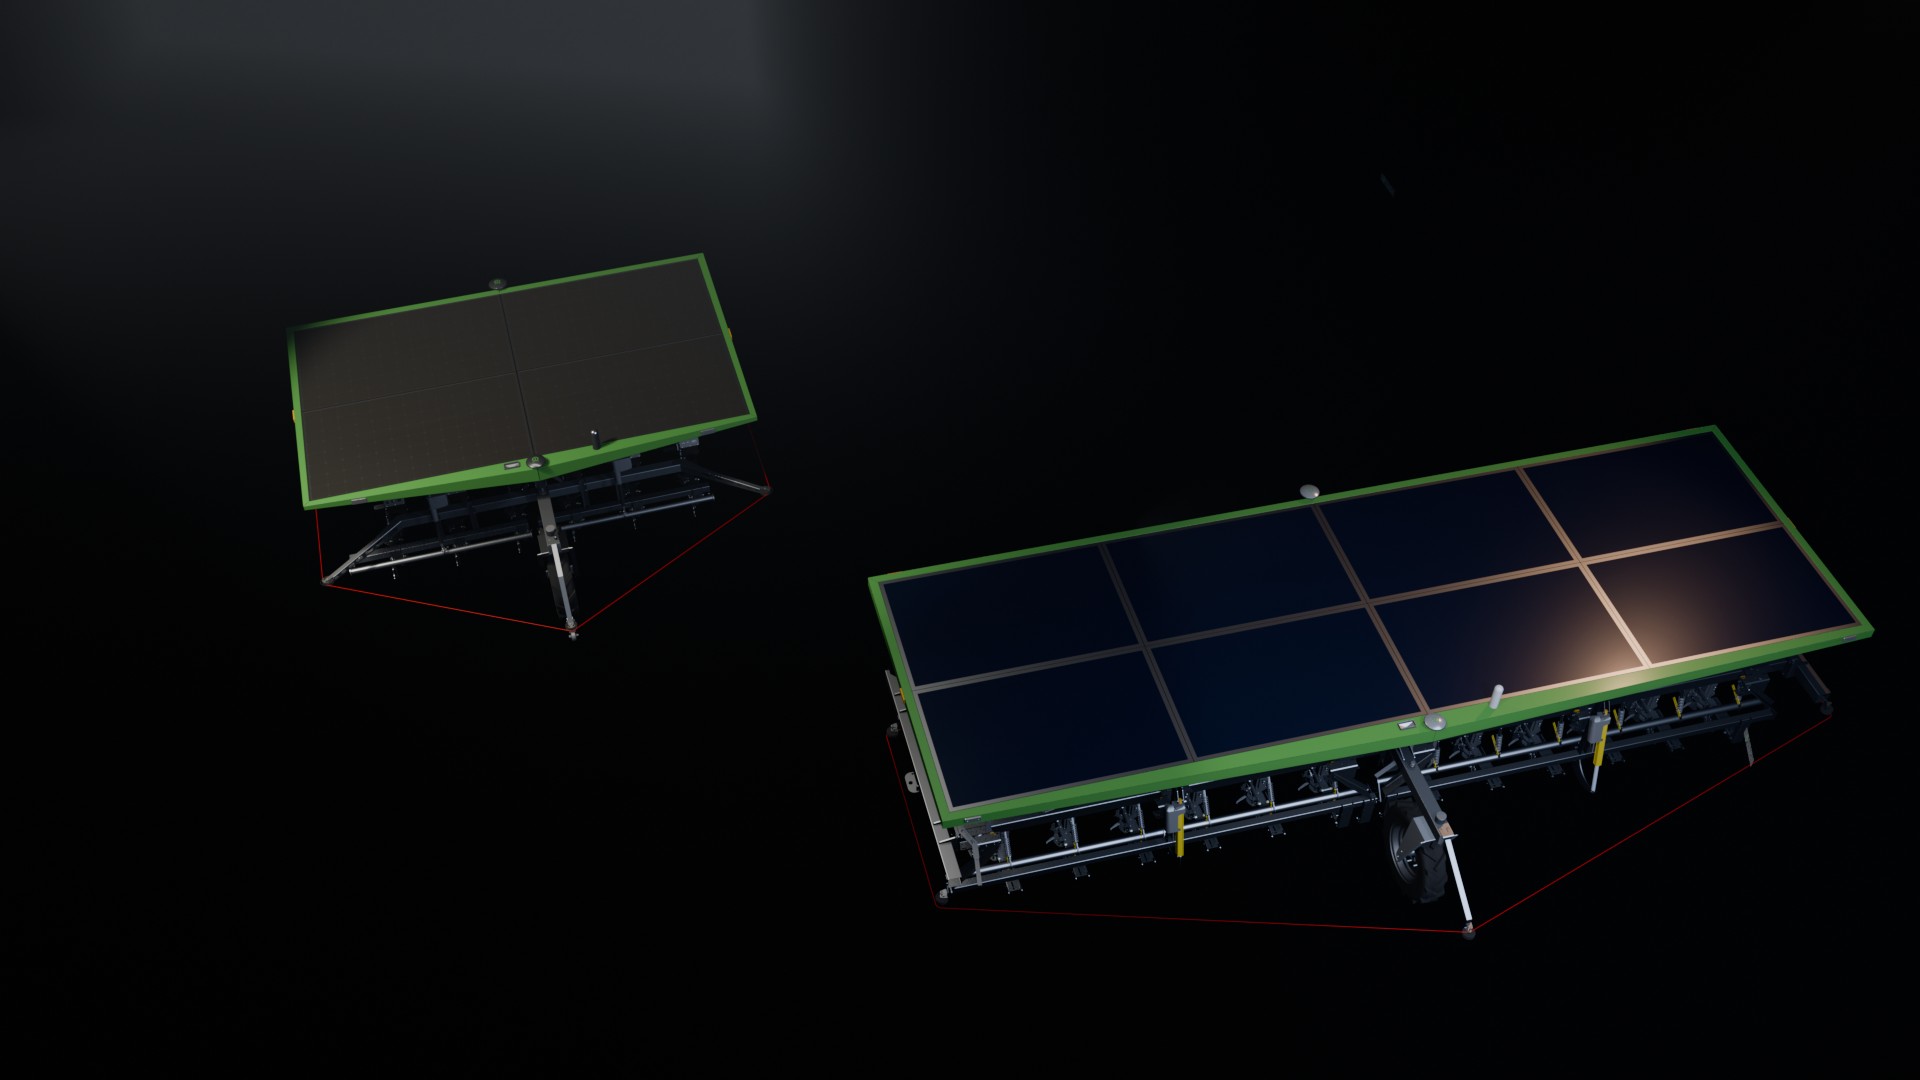
To Kilter AX-1 i felt. Bildet fulgte produsentens pressemelding 18. februar 2026. AX-1 er laget for presis behandling av ugras, og er en annen type maskin enn redskapsbærerne AgBot og Robotti. Foto: Kilter · Pressefoto – Kilter
Med AX-1 må plantegjenkjenning, behandlingsbredde og hjulspor passe kulturen og dyrkingsopplegget. Be om en demonstrasjon som viser både hvilke planter roboten behandler, og hvordan du følger opp arbeidet.
Kilter AX-1: hva viser den uavhengige undersøkelsen?
Wageningen Plant Research publiserte rapport WPR-1571 i mars 2026 om AX-1s sprøytesystem. Det åpne sammendraget i universitetets forskningsportal beskriver måling av dråpestørrelser og bruk av disse i avdriftsmodellen IDEFICS. Resultatet viste et potensial for over 99 prosent redusert sprøyteavdrift og kvalifisering til den nederlandske klassen DRT99.
Avdrift er sprøytevæske som føres bort fra målområdet. Resultatet betyr ikke at roboten fjerner 99 prosent av ugraset, sparer 99 prosent av arbeidstiden eller øker avlingen tilsvarende. Undersøkelsen dokumenterer heller ikke lønnsomheten på en norsk gård. Vi har kontrollert rapportens sammendrag, ikke gjengitt en full felt- eller sesongtest.
For bonden er dette relevant dokumentasjon på en avgrenset egenskap. Effekten på ugraset, kulturplantene, kapasiteten og nødvendig etterarbeid må undersøkes separat. En nederlandsk klassifisering gir heller ikke i seg selv nye norske bruksvilkår for plantevernmidler. Følg norske godkjenninger og gjeldende etikett.
I maskinoversikten for Kilter AX-1 finner du dokumentasjon og norsk kontakt for den aktuelle roboten.
Hva forteller erfaringene fra kommersiell drift?
I en oppdatering fra 8. september 2026 oppgir Kilter at 54 AX-1-roboter behandlet 4 265 hektar fra 1. januar til 16. august samme år, fordelt på Norge og fire andre land. Produsenten beregner over én million liter mindre sprøyteblanding enn en referanse med 250 liter per hektar.
Dette er produsentens samlede driftsdata og beregning, ikke en uavhengig norsk sammenligning. Liter sprøyteblanding er ikke det samme som liter konsentrert plantevernmiddel. Tallene oppgir heller ikke norsk andel, unikt gårdsareal, timebruk til tilsyn eller gevinst per kunde. De viser at løsningen brukes kommersielt, men skal ikke brukes som et lønnsomhetsløfte.
Be om en referanse som ligner din drift: samme kultur, radoppsett, jordforhold og ugraspress. Det mest nyttige spørsmålet er hvor mange timer bonden fortsatt bruker på klargjøring, stopp og etterarbeid, og om avlingskvaliteten er god nok. Se traktor eller flere landbruksroboter for sammenligning av hele arbeidsopplegget.
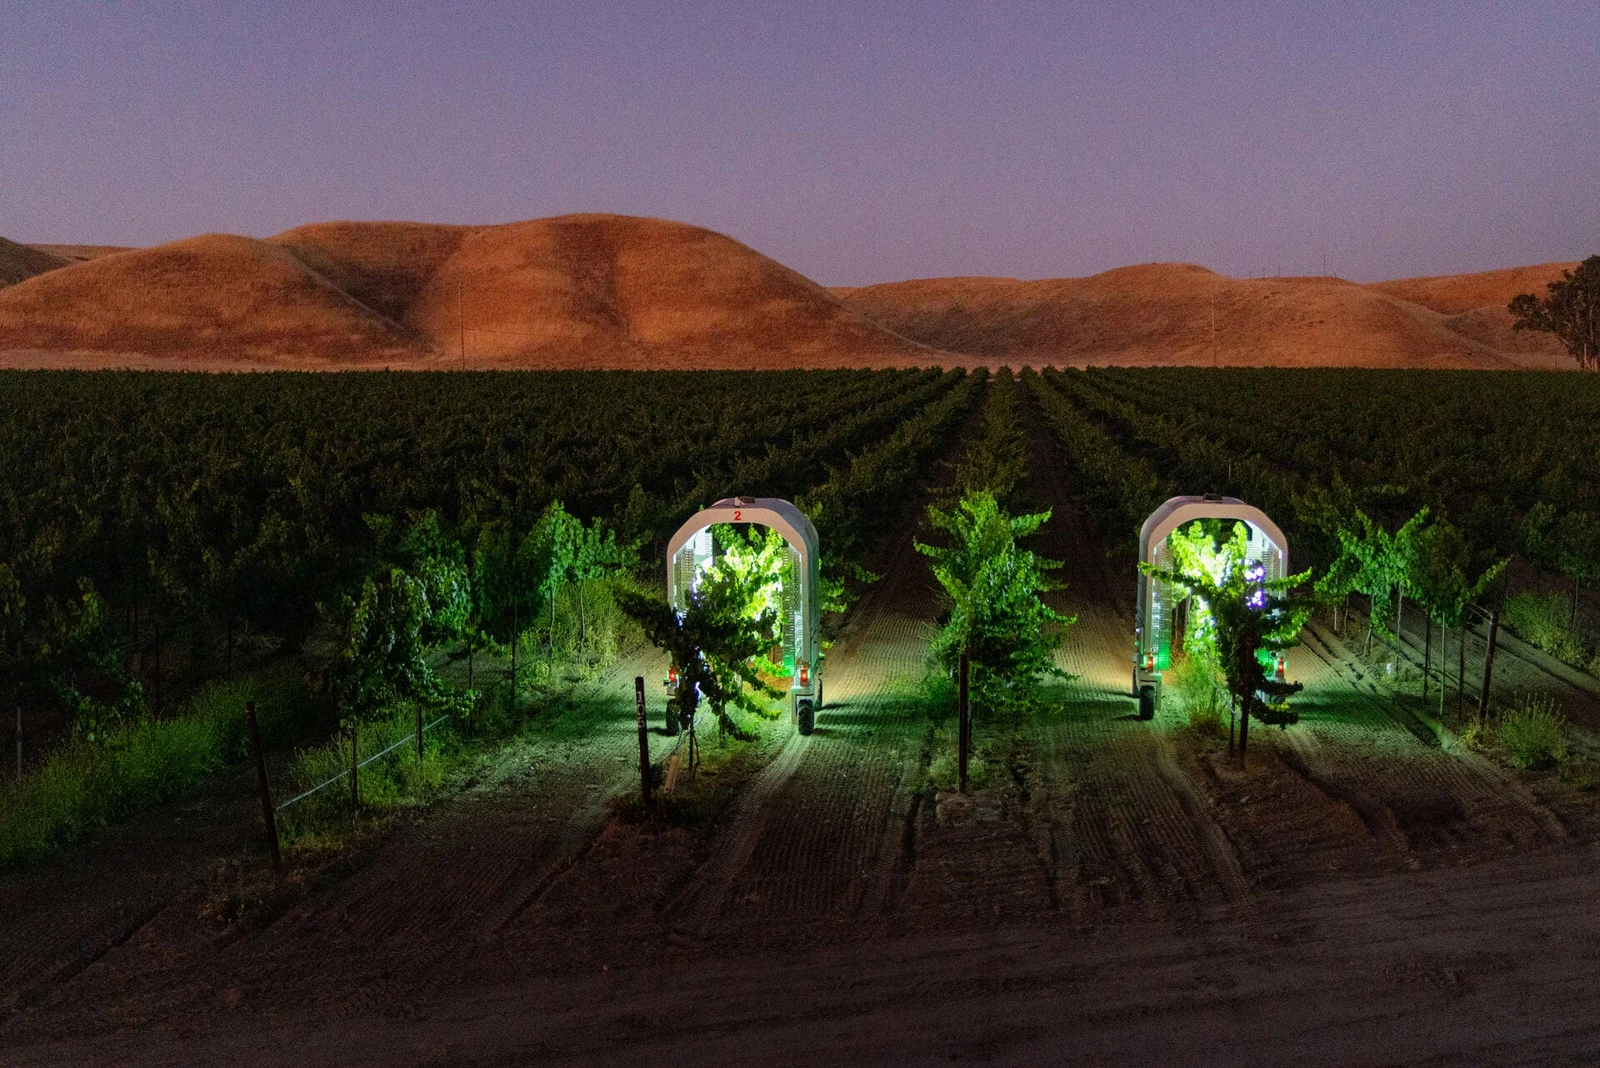
Thorvald i en vinmark i California, publisert med Saga Robotics’ pressemelding i oktober 2026. Utførelsen for vinmark er ikke den samme som et oppsett for norske jordbærbord. Foto: Jason Henry / Saga Robotics · Pressefoto – redaksjonell bruk
Thorvald-utførelsen på bildet arbeider i vinmark. For en norsk bærgård må radoppsett, behandlingsutstyr og service bekreftes særskilt.
Mål både feltkapasitet og din egen tid
Arbeidsbredde og kjørehastighet gir en teoretisk kapasitet. Med bredde i meter og hastighet i kilometer per time blir produktet antall dekar per time. Deretter må du trekke fra vendinger, stopp og annen tid uten effektivt arbeid.
Regneeksempel – alle tall er valgte forutsetninger: Et redskap på 3 meter kjører 5 km/t. Teoretisk kapasitet er 15 dekar/time. Med antatt feltutnyttelse på 65 prosent blir effektiv kapasitet omtrent 9,75 dekar/time. Et skifte på 100 dekar krever da omtrent 10,3 timer på skiftet. Transport, oppsett og rengjøring kommer i tillegg.
Robotens arbeidstid er ikke den samme som frigjort arbeidstid for deg. Før en egen logg for operatøren:
Sveip sidelengs for hele tabellen.
| Arbeid | Hva du registrerer under prøven |
|---|---|
| Planlegging og oppsett | Minutter til kart, kjøreplan og klargjøring |
| Flytting og redskap | Minutter til transport, montering og påfylling |
| Drift og tilsyn | Aktiv oppfølging og hvor bundet du er til å være i nærheten |
| Stopp | Antall, årsak og tid frem til arbeidet er i gang igjen |
| Etterarbeid | Rengjøring, kontroll, data og klargjøring til neste skifte |
Gjenta prøven når forholdene varierer. En vellykket demonstrasjon på ett enkelt skifte er et utgangspunkt, ikke et svar for hele sesongen.
Avklar tilsyn og håndtering av stopp
Be leverandøren beskrive hvilket tilsyn løsningen krever, hvem som kan betjene den og hvordan arbeidsområdet skal sikres. Gå gjennom hva som skjer hvis en person, et dyr eller en gjenstand kommer inn i området. Demonstrasjon av stopp og varsling må gjennomføres etter produsentens opplegg.
Avklar hvem som mottar alarmer, hvor raskt vedkommende må kunne komme til, og hva som skjer hvis telefonen eller datadekningen svikter. Be også om rutinen for trygg tilkomst, feilsøking og gjenstart. Ikke bygg driftsplanen på at maskinen kan arbeide uten oppfølging før dette er dokumentert.
Transport mellom skifter og ferdsel på vei må avklares separat. En funksjon for autonom kjøring på et avgrenset jorde er ikke dokumentasjon på at maskinen kan kjøre seg selv mellom gårder.
Ved plantevern må både utstyr, preparat og bruk passe gjeldende vilkår. Robotstyring gir ikke i seg selv tillatelse til en behandling. Bruk Mattilsynets plantevernveiledning og aktuell etikett som utgangspunkt for faglig avklaring.
Hva skal et tilbud og en prøve vise?
Be om samlet kostnad for maskin, nødvendig redskap, programvare, korreksjonssignal, kommunikasjon, opplæring, service og transport. Avklar hvilke funksjoner som krever abonnement, hvem som eier dataene, og om de kan eksporteres dersom du bytter system.
Gevinsten må vurderes mot et konkret alternativ: dagens egenkjøring, innleid arbeid eller samarbeid med naboen. Sammenlign kostnad per utført oppgave og kvaliteten på resultatet. Regn også på en sesong med færre aktuelle timer enn forventet og behov for reservekapasitet.
Før en demonstrasjon kan du sende leverandøren en kort bestilling: «Vi vil se hele arbeidet på dette skiftet med dette redskapet. Registrer utført areal, kvalitet, stopp og all nødvendig operatørtid. Vis også flytting og klargjøring.» Da får dere et felles grunnlag for vurderingen.
Hvis kart, redskap og datagrunnlag ikke er på plass ennå, kan det være nyttig å begynne med ett mindre tiltak fra guiden til presisjonsjordbruk. Robotinvesteringen blir lettere å vurdere når du kjenner arbeidsflyten og problemet som skal løses.
Hva koster roboten per sesong? Vi har ikke et dokumentert, sammenlignbart norsk tilbud for modellene i denne oversikten. Be om maskinpris eller leie, årlige lisenser, service, slitedeler, forbruksmidler, transport og opplæring. Del sesongkostnaden på arealet og behandlingene du faktisk rekker å gjennomføre, og før operatørtiden som en egen post. En maskin kan behandle samme areal flere ganger; behandlet areal må derfor ikke forveksles med gårdens totale areal.
Kilder om avdrift, kommersiell drift og FarmDroid-utvikling er gjennomgått 6. oktober 2026. Vi har ikke prøvekjørt robotene eller kontrollert en fullstendig norsk sesongøkonomi.
Spørsmål & svar
Ofte stilte spørsmål
Kan en landbruksrobot erstatte traktoren?
En robot kan overta bestemte feltoppgaver når maskin, redskap og driftsopplegg passer. Transport, lasterarbeid og oppgaver roboten ikke er laget for kan fortsatt kreve en vanlig traktor.
Er AgXeed AgBot helelektrisk?
AgXeed oppgir dieselelektrisk drivlinje for AgBot-seriene. Diesel brukes til å produsere elektrisitet for fremdriften. Det er noe annet enn en traktor som lades og drives bare fra batteri.
Hvor mange arbeidstimer sparer en robot?
Sammenlign arbeidstiden før og etter. Hvis en feltjobb vanligvis krever seks timer av føreren og robotoppsettet krever to timer til flytting, oppsett og oppfølging, er forskjellen fire timer i dette eksemplet. Regn med stopp og etterarbeid, og mål om arbeidsresultatet er like godt.
Er Kilter AX-1 testet uavhengig?
Wageningen Plant Research publiserte i mars 2026 en undersøkelse av sprøyteavdrift med måling av dråper og modellberegning. Den viste potensial for over 99 prosent redusert avdrift og kvalifisering til DRT99. Det dokumenterer en bestemt egenskap ved sprøytesystemet, ikke 99 prosent ugrasbekjempelse, spart arbeidstid eller norsk lønnsomhet.
Kildene er lenket ved opplysningene de støtter. Maskinens håndbok og dokumentasjonen til det aktuelle utstyret gjelder for innstillinger og bruk.
Meld fra om en feil i guiden